

손병희 부문 대표, K-Geo 페스타서 공간정보·로봇 지능 융합 방안 발표
디지털트윈 활용한 로봇 가상 학습·안전성 검증 체계 소개
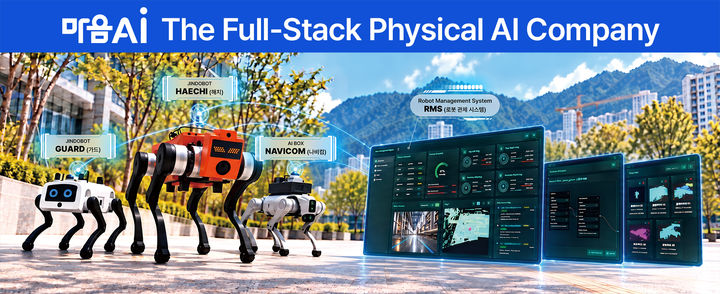
[서울=뉴시스]마음AI가 로봇의 학습과 행동 판단, 안전성 검증에 공간정보를 활용하는 기술 개발을 추진하고 있다. 기존 지도 중심의 공간정보를 로봇이 주변 환경을 이해하고 실제 행동에 활용할 수 있는 지능 인프라로 확장하는 방향이다. (사진=마음AI 제공) *재판매 및 DB 금지
[서울=뉴시스]심지혜 기자 = 마음AI가 로봇의 학습과 행동 판단, 안전성 검증에 공간정보를 활용하는 기술 개발을 추진하고 있다. 기존 지도 중심의 공간정보를 로봇이 주변 환경을 이해하고 실제 행동에 활용할 수 있는 지능 인프라로 확장한다는 구상이다.
마음AI는 손병희 국방AI·로보틱스 부문 대표가 2026 K-Geo 페스타에서 피지컬AI와 공간정보의 융합 방향을 발표한다고 4일 밝혔다.
손 대표는 이번 발표에서 로봇이 실제 환경에서 작업을 수행하려면 위치나 이동 경로뿐 아니라 주변 공간의 특성과 변화까지 이해할 수 있어야 한다는 점을 설명할 예정이다.
기존 공간정보는 지형이나 건물, 시설물의 위치와 형태를 나타내는 데 주로 활용됐다. 하지만 피지컬AI에서는 공간의 물리적 특성과 사람·이동체의 움직임, 시간에 따른 환경 변화 등도 로봇이 활용할 수 있는 정보로 다뤄져야 한다는 설명이다.
이를 위한 기술로 공간 월드모델과 시각·언어·행동(VLA) 모델의 결합을 소개한다. 공간정보가 주변 환경에 대한 정보를 제공하면 월드모델은 환경 변화와 로봇의 행동 결과를 예측하고, VLA는 시각적 관측과 언어 명령을 실제 행동으로 연결하는 방식이다.
디지털트윈을 로봇 학습과 검증에 활용하는 방안도 다룬다. 실제 공간을 가상환경에 재현하는 기존 방식에서 나아가 로봇이 현장에 투입되기 전 다양한 상황을 학습하고 행동의 안전성과 성능을 확인하는 데 활용하겠다는 구상이다.
구체적으로 현실 데이터를 가상환경에 반영하는 'Real-to-Sim'과 가상환경에서 학습한 결과를 실제 로봇에 적용하는 'Sim-to-Real' 기술을 소개한다. 현장에서 로봇이 수행한 작업의 성공과 실패 데이터를 다시 학습에 활용하는 체계도 주요 내용이다.
마음AI는 현재 자체 AI 모델과 VLA 기반 로봇 지능, 기기 자체에서 AI 연산을 수행하는 온디바이스 AI, 자율주행 및 로봇 통합관제 기술을 개발하고 있다. 이들 기술을 활용한 피지컬AI의 현장 적용도 추진 중이다.
국토교통부의 공간지능 기반 한국형 도심 환경 피지컬AI 가상 학습장 구축 및 운영 기술개발 기획 사업에도 한국피지컬AI협회와 함께 참여하고 있다.
이 사업은 국가 공간정보를 이용해 로봇과 자율주행 이동체가 국내 도심 환경을 가상으로 경험하고 안전성을 검증할 수 있는 학습장 구축을 기획하는 내용이다. 학습·환류 기술분과에서 로봇 행동 데이터 표준과 학습·평가·재학습 체계의 기술적 방향을 검토하고 있다.
손 대표는 "피지컬AI 시대의 공간정보는 로봇이 어디에 있는지 알려주는 것을 넘어, 무엇을 할 수 있고 무엇을 해서는 안 되는지 판단하고 검증하는 기반으로 진화해야 한다"라며 "공간정보와 로봇 지능, 행동 데이터를 연결하는 기술체계가 미래 피지컬AI의 경쟁력을 결정하는 중요한 요소가 될 것"이라고 말했다.
◎공감언론 뉴시스 [email protected]